



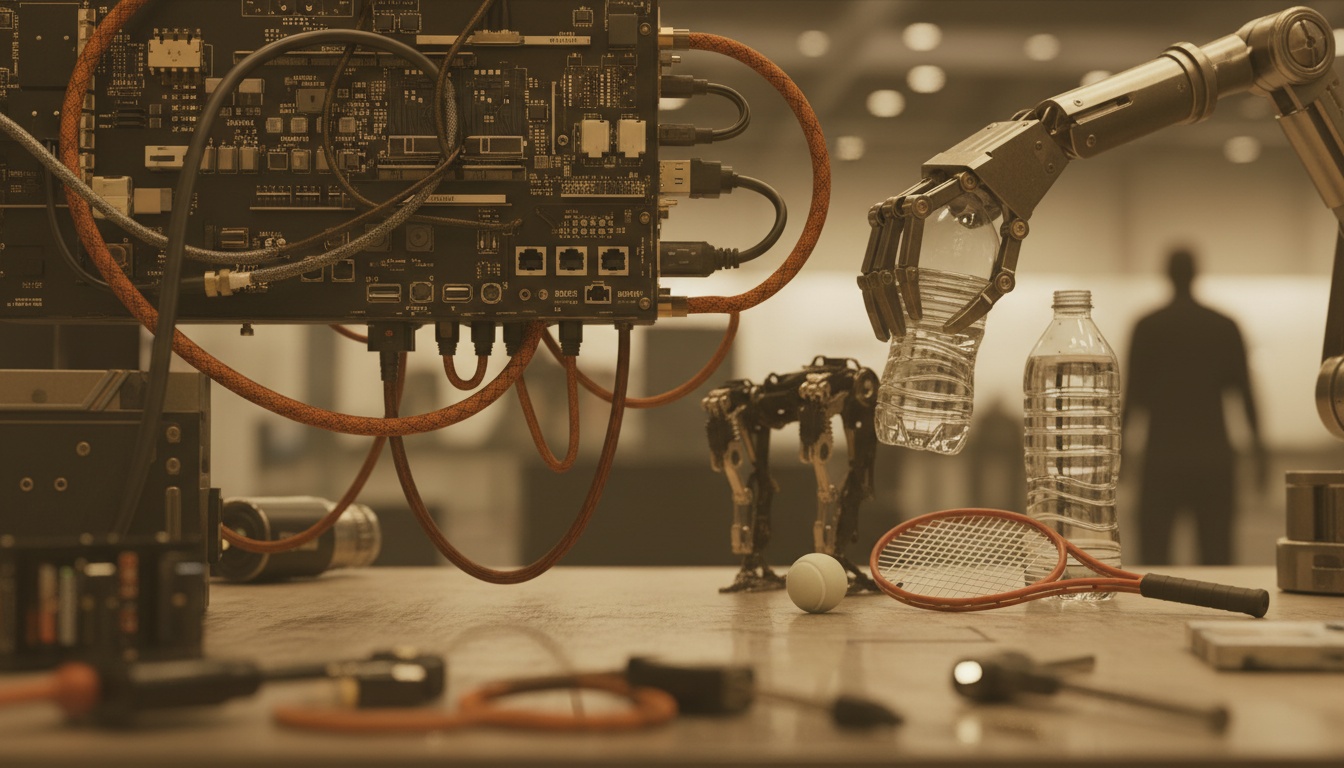
A noite de abertura da Web Summit trouxe um daqueles momentos que resumem bem o estágio atual da robótica aplicada: no palco, um robô humanoide chamado Galba foi chamado para buscar uma garrafa de água para outro robô presente na demonstração, apelidado de Cassie.
A cena, meio improvisada, serviu como gancho para uma conversa sobre os bastidores do desenvolvimento desses robôs. Segundo o palestrante, a empresa por trás da demonstração também já testou uma versão bípede capaz de jogar tênis de forma totalmente autônoma — ou seja, sem controle remoto ou intervenção humana durante a jogada.
"We also released a robot that can play tennis ball, really, autonomously."
O robô em cena, no entanto, não era essa versão esportiva, mas sim um modelo voltado a tarefas de manipulação e deslocamento, como pegar objetos e entregá-los. Ao pedir que o robô buscasse a água, o apresentador brincou que "provavelmente precisaria de um microfone para falar com os robôs" — uma referência direta a como a interação por voz ainda é um componente central (e, por vezes, falho) nesses sistemas.
O ponto técnico mais relevante para quem desenvolve software foi a menção a um modelo de IA física controlando os movimentos do robô:
"All driven by our physical AI model."
Essa expressão — physical AI — tem ganhado espaço no vocabulário de empresas de robótica para descrever modelos de IA que não apenas processam linguagem ou imagem, mas geram diretamente comandos motores, equilíbrio e planejamento de movimento em tempo real, a partir de dados sensoriais. Na prática, é a camada de software que permite que um robô interprete um pedido simples ("traga uma garrafa de água") e o traduza em uma sequência de poses, trajetórias e ajustes de equilíbrio — como destacado pelo apresentador ao comentar a "pose especial" usada pelo robô para pegar o item do chão.
Para desenvolvedores brasileiros acompanhando a área de robótica e IA aplicada, o recado é claro: a fronteira de trabalho não está mais só em treinar modelos de linguagem, mas em integrar esses modelos a stacks de controle físico — percepção, cinemática inversa e planejamento motor — tudo rodando com latência baixa o suficiente para interações ao vivo, como a que o público viu no palco.
Nenhum nome de empresa, framework ou repositório foi citado com clareza suficiente na transmissão para confirmar detalhes técnicos adicionais, então vale acompanhar os canais oficiais do evento para a cobertura completa da demonstração.