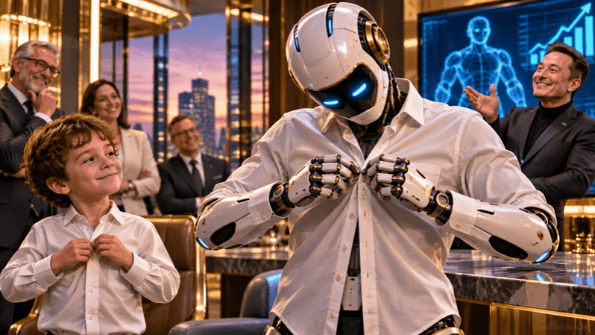
Robôs humanoides: o futuro está chegando. Mas será que conseguem abotoar uma camisa?

- Leitura
- 3 min
Pensando aqui na empolgação que vejo com os robôs humanoides, me pergunto se os seus entusiastas já pararam para refletir sobre os enormes desafios de engenharia envolvidos. Ou se estamos novamente aceitando com facilidade excessiva as previsões grandiosas de CEOs como Elon Musk, que projetam que robôs capazes de executar uma enorme variedade de trabalhos humanos estão logo ali na esquina.
Sou mais cético. E uma das razões é que um dos maiores obstáculos para esses robôs está em algo que fazemos milhares de vezes por dia, quase sem perceber: usar as mãos.
Pegar um copo sem quebrá-lo, abotoar uma camisa, manipular uma moeda, abrir uma embalagem ou impedir que um objeto escorregue são tarefas de extraordinária complexidade.
Nossa destreza depende de uma combinação sofisticada de articulações, músculos, tendões, visão, tato e propriocepção. O sistema nervoso ajusta continuamente movimentos e forças, coordenando mãos, braços e postura corporal. Boa parte desse controle ocorre sem esforço consciente.
É aqui que lembro do paradoxo de Moravec, popularizado nos anos 1980. Ele observa que determinadas tarefas cognitivas difíceis para humanos podem ser relativamente fáceis para computadores, enquanto habilidades sensório-motoras aparentemente simples são extremamente difíceis de reproduzir artificialmente. O paradoxo continua sendo uma observação relevante, não uma lei universal. Os avanços recentes em robótica estão reduzindo algumas dessas dificuldades, mas não eliminaram os desafios da interação física com ambientes imprevisíveis.
Como estamos tentando resolvê-los? A robótica moderna combina métodos baseados em modelos físicos, como cinemática, dinâmica, planejamento de movimentos, controle de força e impedância, com técnicas de otimização e estimativa de estados.
Na camada de aprendizado, entram visão computacional, aprendizado por imitação de demonstrações humanas, aprendizado por reforço e políticas neurais, incluindo modelos de difusão. Modelos visão-linguagem-ação, conhecidos como VLA, também começam a integrar instruções, percepção e geração de ações.
Não existe, porém, uma arquitetura universal. Muitas soluções combinam políticas aprendidas com controladores tradicionais, especialmente para movimentos que exigem respostas rápidas e estabilidade.
E nenhum algoritmo resolve sozinho os desafios mecânicos e sensoriais. Reconhecer visualmente uma xícara não significa conhecer com precisão seu peso, atrito, fragilidade ou as forças necessárias para manipulá-la. Sensores táteis e de força ajudam a estimar essas propriedades durante a interação, permitindo corrigir movimentos em tempo real.
Mas sensores, atuadores e mecanismos precisam combinar precisão, velocidade, robustez, baixo consumo energético e custo viável. Há compromissos difíceis entre essas características.
Outro obstáculo é a generalização. Um robô pode manipular objetos com excelente desempenho em condições controladas e falhar diante de mudanças de formato, textura, posição ou iluminação.
Treinar em simulações ajuda, mas reproduzir fielmente contatos, atrito e deformações continua difícil. E coletar dados de manipulação física é muito mais caro e trabalhoso do que reunir textos e imagens para treinar LLMs↳LLMs48 conteúdosConsiderações básicas de hardware para modelos de linguagem em código aberto: Memória, Desempenho e ViabilidadeMarketing Tech · out 2025Modelos de linguagem sob ataque: o lado obscuro da IA generativaDevSecOps · mai 2025Criando um LLM – modelo de linguagem de grande escala – do zero com TransformersAI · abr 2024Ver tudo em AI →.
Isso significa que nunca teremos mãos robóticas tão eficientes quanto as humanas? Robôs já superam humanos em determinadas tarefas, como movimentos repetitivos de alta precisão ou manipulação de cargas específicas. E os avanços em sensoriamento, atuadores, aprendizado e controle certamente ampliarão suas capacidades. Mas reproduzir a versatilidade da mão humana, manipulando objetos desconhecidos com delicadeza, autonomia, segurança e confiabilidade em ambientes variados, permanece um imenso desafio de pesquisa e engenharia. Não existe uma data cientificamente sustentada para alcançar equivalência geral.
Também precisamos perguntar se essa equivalência é necessária. Em muitas aplicações industriais, uma garra simples é mais barata, robusta e eficiente do que uma mão antropomórfica.
Minha conclusão é que os humanoides têm potencial real, mas precisamos separar avanços tecnológicos de promessas comerciais.
O verdadeiro teste não será um robô executar uma tarefa delicada diante das câmeras. Será repeti-la milhares de vezes, diante de variações reais, com taxas de falha aceitáveis, segurança comprovada e custo economicamente justificável.
Acredito que veremos progressos expressivos. Mas continuo preferindo evidências de desempenho operacional a cronogramas anunciados em apresentações para investidores.